Contexte
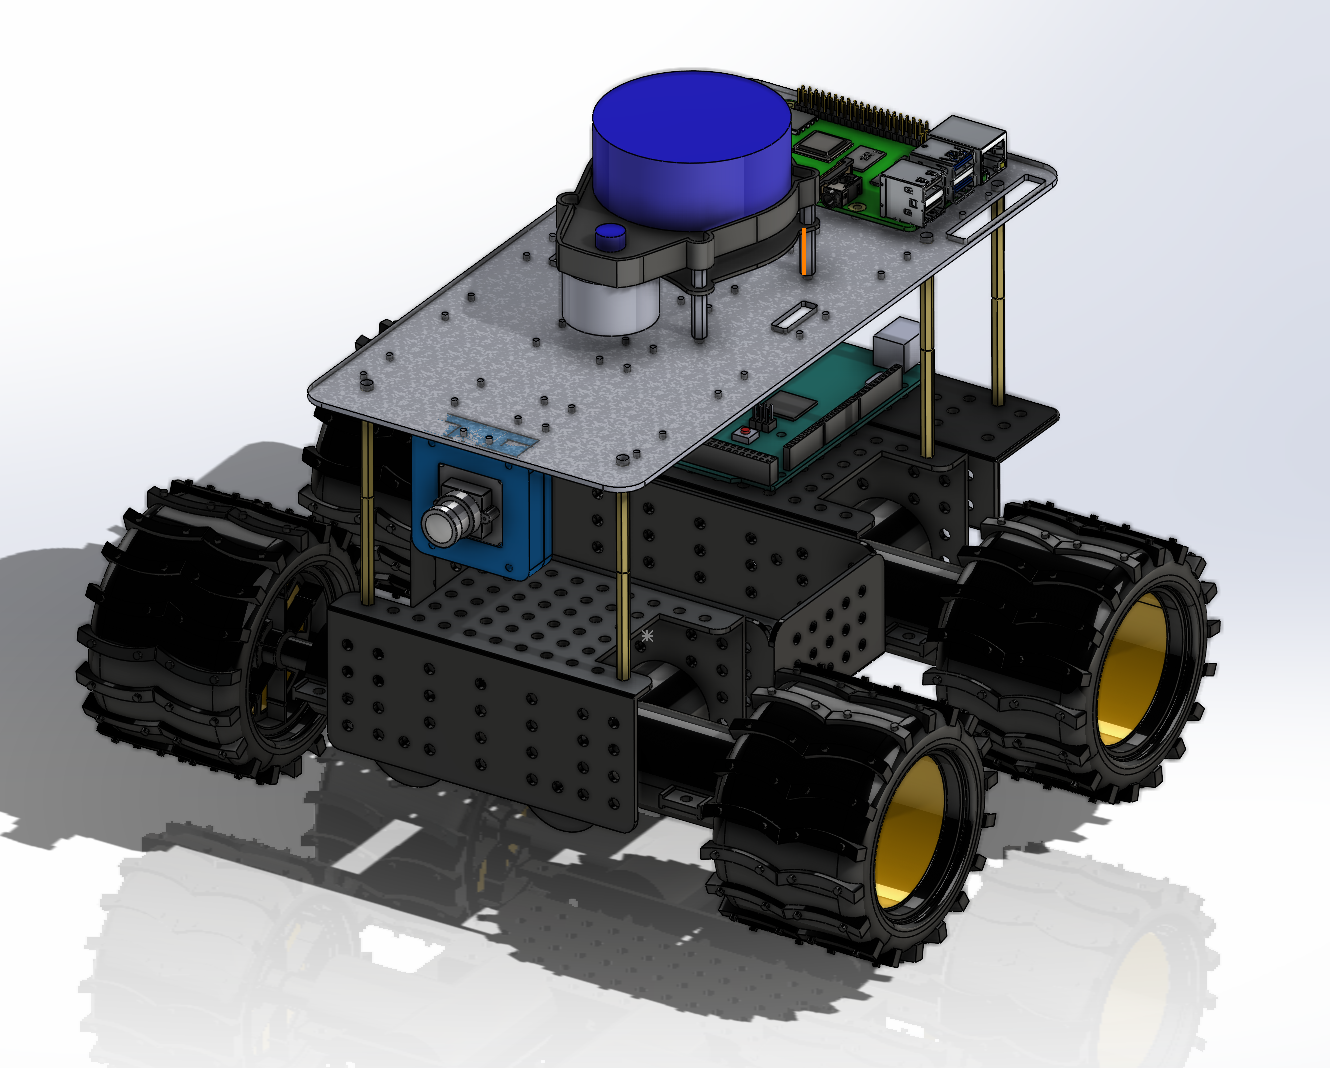
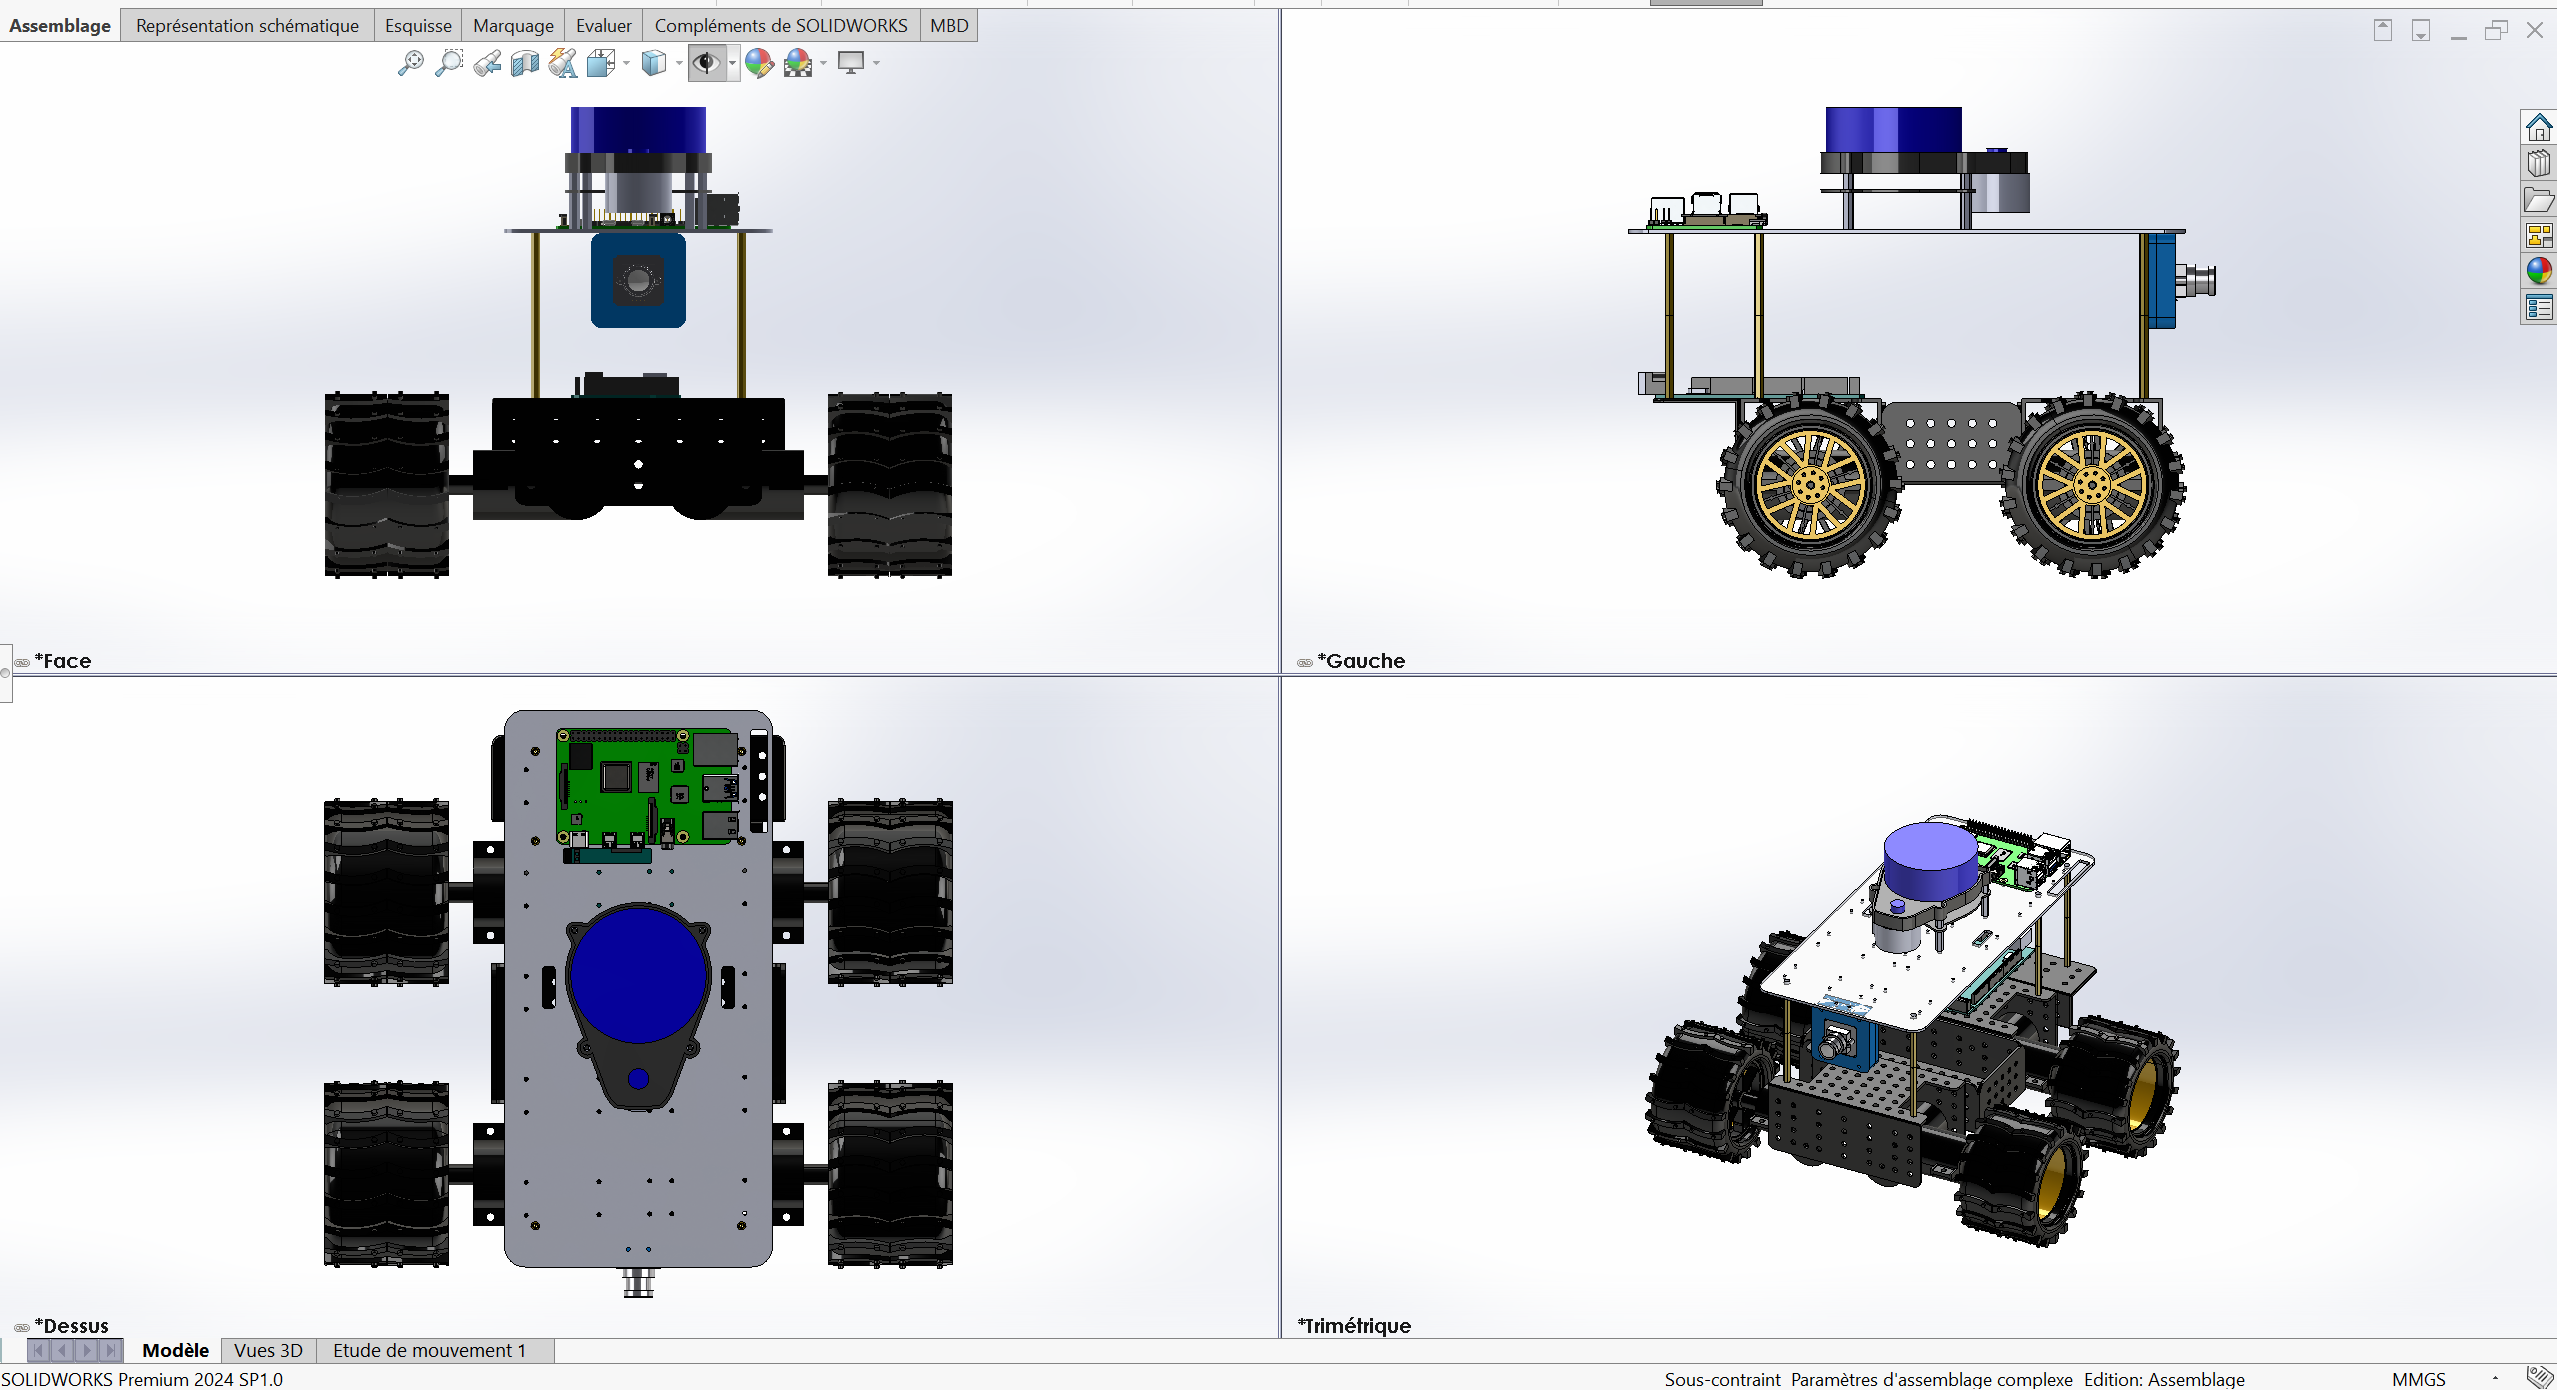
Dagu Stationnement est un projet de robot mobile autonome orienté parking assisté. L’objectif était de construire une chaîne complète, de la CAO et du prototypage jusqu’à l’intégration ROS sur Raspberry Pi.
Robotique
Plateforme robotique de stationnement autonome combinant ROS, LiDAR X4, Raspberry Pi et commande moteur temps réel.
Démonstration du système DAGU : contrôle manuel, déplacement assisté LiDAR et séquences de stationnement. La vidéo définitive sera ajoutée ensuite.
Lien vidéo provisoire
Dagu Stationnement est un projet de robot mobile autonome orienté parking assisté. L’objectif était de construire une chaîne complète, de la CAO et du prototypage jusqu’à l’intégration ROS sur Raspberry Pi.
Concevoir une base robotique capable de percevoir son environnement via LiDAR, d’exécuter des commandes sur cmd_vel et d’enchaîner des manœuvres de stationnement en mode manuel ou autonome.
/scan, traitement dédié puis décision de navigation.cmd_vel) en vitesses gauche/droite.Explorez l’assemblage 3D du robot pour observer le châssis, les composants d’intégration et la structure globale du système.
Utilisez la souris ou le doigt pour faire pivoter et zoomer sur le modèle.
Mécanique
Conception et impression 3D d’un support spécifique au capteur X4.
Simulation
Validation de l’architecture robot avant déploiement physique.
Électronique
Distribution des rôles entre perception/ROS et commande bas niveau moteurs.
Perception
Traitement des données de scan pour estimer les distances latérales et guider les manœuvres.
Interface
Commande via interface Flask et application Android complémentaire.
Vision
Premiers tests de détection visuelle pour enrichir l’autonomie du robot.
Liens
Navigation directe vers la catégorie et la page de contact du portfolio.